Localize e mapeie utilitários. Metálico | PVC | Tubos de concreto. Esgoto | Água | Linhas de Gás
Uma parte importante do planejamento do projeto é saber exatamente o que existe sob a superfície de um local. Este estudo de caso demonstra um uso comum de GPR.
O Radar de Penetração no Solo (GPR) usa ondas de rádio para localizar objetos e estruturas subterrâneas de forma não destrutiva em materiais como solo, rocha, concreto, asfalto, madeira e água.
Sensors & Software Inc. é um fabricante de GPR reconhecido mundialmente por seu compromisso com a excelência técnica, inovação contínua e atendimento ao cliente responsivo. Você encontrará seus produtos em uso para inúmeras aplicações por engenheiros, mineiros, arqueólogos, geólogos, bem como militares, segurança e pessoal de aplicação da lei.
Uma das principais áreas de aplicação do GPR é a detecção e o mapeamento de utilitários enterrados. A seguir, abordamos a metodologia de campo e as características de instrumentação GPR relacionadas.
Exemplos de aplicação GPR em localização de utilitários
1 de slides
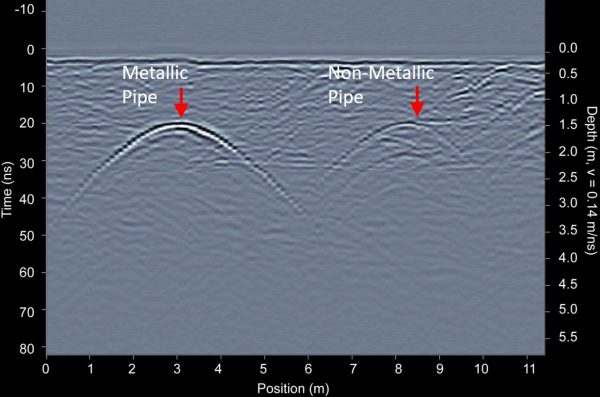
Tubos Metálicos e Não Metálicos
2 de slides
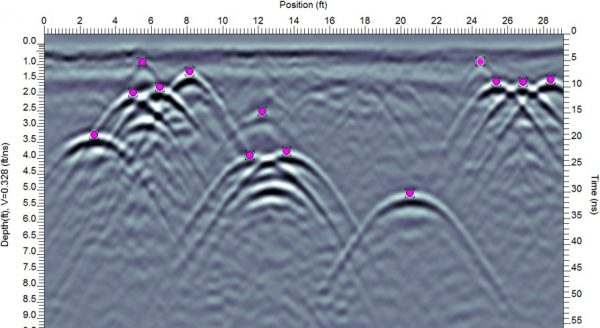
Linhas de serviços públicos em profundidades variadas
As ferramentas e métodos de localização de utilitários enterrados são bastante diversos. A abordagem mais comum é energizar tubos e cabos de metal com correntes elétricas e usar um sensor de campo magnético para detectar a corrente. Desde que o alvo possa ser exposto para conexão ou a corrente possa ser induzida, corrente suficiente flui no alvo e o detector é suficientemente sensível para detectar o campo magnético criado pela corrente, então esta técnica funciona bem e é muito econômica.
Quando o acesso é difícil, a corrente elétrica não flui (ou seja, elemento não metálico ou conexão interrompida) ou o ruído externo torna a detecção impossível, o GPR oferece uma alternativa. GPR fornece sua própria fonte de energia, detecta objetos metálicos e não metálicos, bem como condições de solo perturbadas e outras estruturas enterradas.
O equipamento GPR tem suas limitações. Os sinais de ondas de rádio GPR são absorvidos pelo solo com alguns solos (argilosos, salinos), limitando bastante a profundidade de exploração.
A eficácia do GPR é, portanto, específica do local e varia muito de local para local. Outras abordagens diretas para detecção de utilidades são abrir valas, escavar manualmente ou escavar a vácuo para expor características. Conhecimento a priori e desenhos precisos do tipo “as-built” são necessários para ser eficaz com essas técnicas. Muitas vezes estes dados não estão disponíveis ou não são suficientemente precisos. A abordagem de bom senso para localização é usar todas as ferramentas disponíveis. A compreensão de onde e quando uma abordagem específica é mais rentável vem da experiência, da prática empresarial e das técnicas de construção locais.
O localizador de utilitários baseado em GPR é implantado de duas maneiras para localização de utilitários. O mais comum é localizar e marcar conforme avança. A segunda é mais poderosa; mapeando a área para criar imagens de subsuperfície ou fatias de profundidade.
O primeiro método funciona bem em solos favoráveis e ambientes ordenados. A abordagem de mapeamento fornece separação de alvos por sua continuidade espacial e é especialmente útil em condições complexas. Ambas as abordagens são descritas abaixo.
Locate & Mark ™
Locate and mark™ é a maneira mais comum de usar GPR para localizar utilitários. É muito semelhante ao uso de detectores tradicionais de rastreamento de corrente. O sensor GPR é movido ao longo de varreduras perpendiculares ao eixo de utilidade antecipado (ver Figura 1). Quando a unidade GPR cruza a concessionária, a imagem mostra uma forma hiperbólica (V invertido) como mostrado na
Figura 2. O vértice ou topo da hipérbole é a posição da utilidade. A distância até o topo da hipérbole é uma estimativa da profundidade.
Movendo o GPR para frente e para trás e marcando o terreno onde o topo da hipérbole é observado, o alinhamento da utilidade do subsolo pode ser traçado como indicam os X na Figura 1. Por exemplo, um alinhamento de esgoto pluvial de concreto foi localizado sob o asfalto na Figura 3. As localizações das 3 linhas de levantamento perpendiculares estão indicadas na fotografia da Figura 3 e as imagens dos dados são mostradas na Figura 4. O V invertido visível em cada transecto, claramente identifica o alinhamento do tubo.
Observe na Figura 4 que à medida que o tubo se aprofunda, a força da resposta hiperbólica no transecto GPR fica mais fraca. Isto é o resultado do sinal GPR ser atenuado à medida que viaja mais profundamente no subsolo. Em todos os solos eventualmente o sinal GPR será completamente absorvido e apenas o ruído de rádio ambiente na área será detectado pelo receptor GPR.
Para ver o alvo mais profundo possível com um GPR, é importante ter um sistema silencioso e altamente sensível. A Figura 5 mostra a resposta de um tubo de concreto com amianto que é sutil, mas visível.
Mapeamento
Em algumas situações, as condições do terreno são complicadas e/ou não há conhecimento prévio do que está enterrado. O mapeamento proporciona uma forma poderosa de abordar estas condições em mudança.
Em uma pesquisa de mapeamento, os dados são coletados sobre uma área de forma controlada para cobrir 100 por cento da área.
Na maioria das vezes, os dados são adquiridos em uma grade retilínea de linhas para obter uma cobertura completa da área, conforme ilustrado na Figura 6. Embora as travessias individuais possam permitir a marcação de alguns recursos, o foco principal é adquirir e registrar os dados para permitir um computador- mapa gerado da área.
Por exemplo, um levantamento em grelha foi realizado numa área sustentada por grandes rochas. A resposta do GPR é desordenada e complexa, tornando muito difícil identificar exclusivamente uma concessionária enterrada quando se olha para uma única travessia.
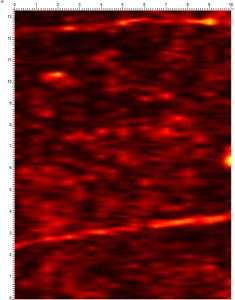
Ao mesclar todos os dados para criar uma imagem de volume, os mapas de fatias em diferentes profundidades tornam as características lineares longas facilmente visíveis. Os resultados para a área da grade são mostrados na Figura 7. A figura mostra cortes de profundidade de 0.5 m e 1.1 m para o levantamento da grade. A característica da linha em Y ≈ 2.5 m a 3 m é um cabo de energia elétrica enterrado que alimenta os padrões de luz. O elemento a 12.5 m é uma linha de aspersão de água. A feição em Y ≈ 7.5 a 10 m na fatia de 1.1 m é um bueiro de concreto.
O olho humano é muito poderoso na identificação de características lineares conectadas. A animação por computador torna isso ainda mais.
Instrumentação
Sistemas GPR que operam na faixa de frequência de 100 a 500 MHz oferecem o melhor compromisso entre resolução espacial e profundidade de exploração.
Essas frequências determinam o tamanho do sensor que é melhor implantado em um carrinho. Para maximizar a sensibilidade do sistema e minimizar a interferência, os carrinhos devem ser construídos com materiais não metálicos.
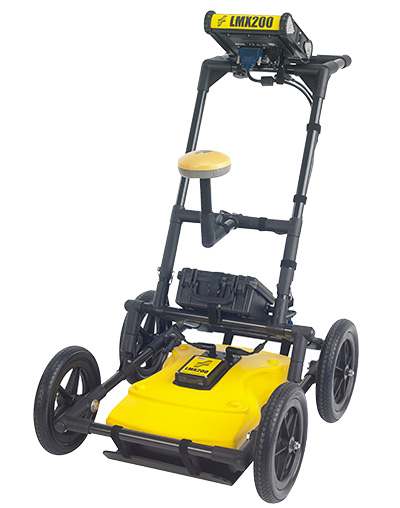
O sistema LMX200™ (Figura 3) fornece um excelente exemplo de sistema GPR otimizado para localização de concessionárias. O carrinho dobrável é construído com componentes resistentes de fibra de vidro não metálicos, possui rodas de grande diâmetro e exibição de dados altamente visível.
O sistema foi projetado para fácil transporte e armazenamento. A configuração do tempo desde a chegada ao local até o início da coleta de dados leva apenas um ou dois minutos.
A unidade de exibição é um computador de campo robusto para gravação e exibição de dados. À prova de intempéries, visível em todas as condições de iluminação, incluindo luz solar intensa, o
A unidade de exibição foi projetada para condições de campo adversas e funciona em uma ampla faixa de temperatura.
A unidade de exibição integrada, a bateria e o odômetro de roda facilitam as pesquisas controladas. Um dia inteiro de levantamento requer apenas uma bateria recarregável de células de gel. O posicionamento GPS é projetado no sistema LMX200™.
O firmware do sistema inteligente e fácil de usar da unidade de exibição torna a operação simples e direta, seja no modo de localização e marcação ou na realização de um levantamento de grade para obter imagens de uma área complexa. Durante a aquisição de dados, a seta de backup fornece precisão exata da localização exata de um alvo.
Para levantamentos de grade, o operador é guiado em cada etapa da aquisição pelo programa de controle interativo ergonômico exclusivo para garantir a imagem completa. O kit de campo Grid fácil de Sensores e Software facilita a realização de pesquisas.
Treinamento para localização de utilidades
Saiba mais sobre GPR para localização de utilitários em nossos webinars gratuitos:
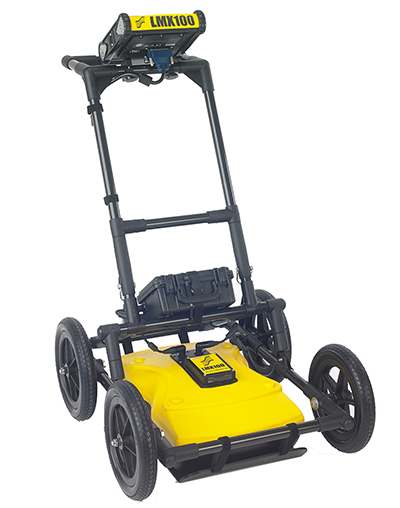
Nossa ferramenta de localização de utilitário GPR mais acessível para localizar e marcar utilitários no campo. Com sua interface de usuário intuitiva, design robusto e leve, você pode integrar o LMX100 ™ sem esforço em seus locais de campo para completar sua caixa de ferramentas.
Nossa principal ferramenta GPR para localização de profissionais, possui todos os recursos do LMX100™ e adiciona recursos adicionais em campo, como coleta de dados Grid Scan, SplitView e MapView. Ele também oferece recursos de GPS externos para resultados de mapeamento e uma opção de atualização aprimorada para exportação de dados, análise e relatórios usando o software EKKO_Project™ incluído.